- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Apa sing Nggawe Robot Dog Cocog kanggo Operasi Industri Komplek?
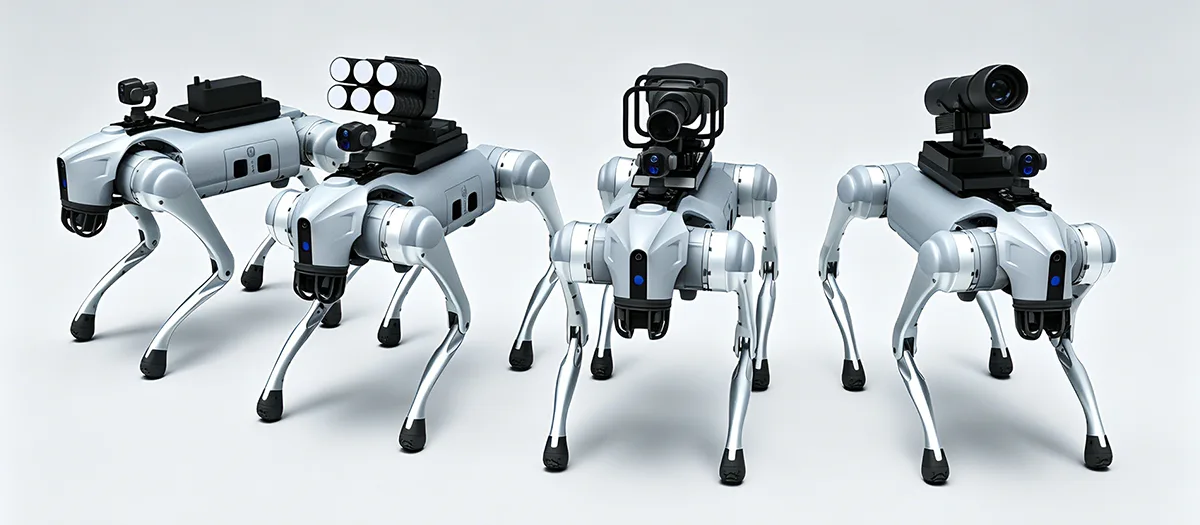
A Robot Dogdirancang kanggo ngluwihi watesan saka robot mobile rodha conventional nalika tugas industri melu undhak-undhakan, lereng, lemah ora rata, peranganing sempit, lebu, trowongan, utawa terrain angel liyane. Nilai kasebut asale saka kombinasi mobilitas quadruped, navigasi otonom, persepsi lingkungan, sensing khusus tugas, peralatan modular, lan operasi terus-terusan. Nanging, kanggo pangguna industri, mobilitas mung ora cukup. Platform praktis uga kudu ndhukung gerakan sing stabil, koleksi data, integrasi peralatan, manajemen baterei, pangopènan, lan operasi ing kahanan lingkungan sing ditemtokake. Iki ndadekake arsitektur platform lan perencanaan aplikasi dadi pusat penyebaran sukses ing pengawasan, pemantauan infrastruktur, manufaktur cerdas, dhukungan darurat, lan skenario operasi profesional liyane.
Daftar Isi
Klik bagean kanggo mlumpat langsung menyang diskusi teknis sing cocog.
- 1. Apa Define Robot Quadruped Industri?
- 2. Apa sing Nggawe Mobilitas Legged Migunani ing Medan sing Susah?
- 3. Apa Fungsi Otonom Ngapikake Operasi Industri?
- 4. Apa Peran Apa Multi-Sensor Persepsi Play?
- 5. Apa Tugas Inspeksi sing Bisa Didhukung Platform Quadruped?
- 6. Apa Peralatan Modular Bisa Tambah menyang Platform?
- 7. Apa Sarat Apa Platform Dirancang?
- 8. Kepiye Robot Quadruped Bisa Ngurangi Eksposur ing Wilayah Kerja sing Susah?
- 9. Kepiye Peralatan lan Sensor Digabungake?
- 10. Apa sing kudu Dievaluasi Para Pembeli Sadurunge Milih Platform?
- 11. Kaya Apa Proses Penyebaran Terstruktur?
- 12. Apa Arah Masa Depan Robotika Quadruped Industri?
- 13. Pitakonan sing Sering Ditakoni
Apa Define Robot Quadruped Industri?
Robot quadruped industri minangka platform robot seluler sing dibangun ing gerakan sikil tinimbang roda utawa trek. Struktur sikil papat iki ngidini kanggo negosiasi owah-owahan ing elevasi lan lemah sing ora duwe aturan nalika nggawa sensor, peralatan komunikasi, hardware komputasi, lan peralatan khusus aplikasi liyane.
Fitur sing nemtokake ora mung katon saka papat sikil. Nilai platform quadruped asalé saka koordinasi antarane lokomotif, persepsi, kontrol, daya, struktur, lan peralatan tugas. Robot kasebut kudu ngerti lingkungane, nyetel gerakane, njaga keseimbangan, lan nindakake rutinitas operasi sing wis ditemtokake.
Desain berorientasi sistem iki misahake platform quadruped industri saka mesin kontrol remot sing prasaja. Platform profesional bisa ndhukung perencanaan rute otonom, panyegahan alangan, pengumpulan data, pemantauan peralatan, lan rutinitas patroli sing bisa diulang. Fungsi kasebut ngidini robot kanggo melu ing alur kerja operasional sing luwih akeh tinimbang tumindak mung minangka kamera seluler.
Mobilitas Kaki Gerakan papat-legged ngidini platform kanggo rembugan undhak-undhakan, lereng, longkangan, jubin ora rata, lemah longgar, lan owah-owahan liyane ing terrain.
Pandhu arah cerdas Persepsi, perencanaan jalur, posisi, lan panyegahan alangan bisa ndhukung gerakan sing luwih otonom liwat lingkungan sing kompleks.
Platform sing bisa ditambahi Sensor lan peralatan modular bisa adaptasi basis robot sing padha kanggo tugas inspeksi, pemantauan, lan industri sing beda.
Napa mobilitas quadruped ngganti otomatisasi industri
Robot roda tradisional nindakake paling apik ing permukaan sing bisa diprediksi. Efisiensi bisa suda nalika tangga, parit, bahan longgar, batesan mundhak, utawa medan sing ora rata ngganggu rute kasebut. Sistem sing dilacak bisa nangani sawetara permukaan sing tantangan, nanging uga duwe watesan ing papan sing nyenyet lan nalika lingkungan asring owah-owahan ing elevasi.
Gerakan legged nyedhaki masalah kanthi beda. Saben sikil bisa dikontrol kanthi individu, ngidini robot bisa nyelehake sikile miturut terrain. Iki menehi pilihan liyane kanggo njaga imbangan nalika obah liwat lingkungan ora duwe aturan baku.
Kanggo aplikasi industri, entuk manfaat praktis yaiku akses. Robot sing bisa ngliwati luwih akeh jinis terrain bisa tekan titik pamriksan, area peralatan, terowongan, bengkel, lan lokasi liyane ing ngendi platform seluler konvensional mbutuhake infrastruktur tambahan.
- Gerakan sikil papat ndhukung owah-owahan elevasi lan lemah sing ora rata.
- Pandhu arah otonom bisa nyuda kabutuhan setir manual sing terus-terusan.
- Sensor nyedhiyakake informasi lingkungan kanggo gerakan lan tugas inspeksi.
- Antarmuka modular ngidini macem-macem peralatan diinstal kanggo macem-macem aplikasi.
- Pengumpulan data digital bisa nyambung operasi lapangan karo analisis mengko.
Prinsip intiQuadruped industri kudu dievaluasi minangka sistem operasi seluler sing lengkap. Mobilitas penting, nanging persepsi, kontrol, integrasi peralatan, daya, lan fungsi data nemtokake manawa mobilitas kasebut migunani.
Apa sing Nggawe Mobilitas Legged Migunani ing Terrain sing Susah?
Medan sing angel minangka salah sawijining area aplikasi sing paling jelas kanggo robotika quadruped. Situs industri bisa ngemot undhak-undhakan, ramps, trenches, trotoar sempit, reruntuhan, wilayah lendhut, jubin ora rata, lan owah-owahan ing dhuwur permukaan. Platform sing dirancang mung kanggo lantai sing rata mbutuhake infrastruktur tambahan utawa ora bisa tekan wilayah tartamtu.
Robot quadruped bisa nyelehake lan ngangkat sikile kanthi individu, supaya bisa adaptasi postur awak nalika owah-owahan medan. Iki bisa ndhukung gerakan liwat lereng, undhak-undhakan, longkangan, lan lumahing ora duwe aturan baku nalika njaga hubungan luwih stabil antarane platform lan lemah.
Tangga lan owah-owahan dhuwur
Tangga minangka conto prasaja saka terrain sing bisa nantang platform roda. Saben roda kudu njaga kontak sing cocog karo permukaan, nalika robot kudu ngatasi owah-owahan vertikal sing bola-bali. Platform sing nganggo sikil bisa ngangkat sikil individu lan nyetel postur kanggo mindhah antarane langkah.
Kapabilitas pas isih gumantung ing desain robot, geometri langkah, sistem kontrol, lan kahanan lingkungan. Titik engineering penting iku struktur legged menehi opsi gerakan tambahan sing gembong ora duwe.
Lereng lan permukaan sing ora rata
Lingkungan industri asring kalebu beton miring, kerikil, lemah gembur, lemah lendhut, saluran drainase, utawa permukaan transisi. Platform quadruped bisa ngganti posisi sikil lan sikap awak nalika owah-owahan terrain.
Operasi stabil gumantung saka kombinasi desain mekanik, persepsi, kontrol gait, traksi, lan algoritma keseimbangan. Sikil nyedhiyakake kemampuan gerakan fisik, dene sistem kontrol nemtokake cara kemampuan kasebut digunakake.
Spasi sing sempit lan cluttered
Terowongan industri, bengkel, koridor pipa, lan area pangopènan bisa uga ana alangan sing mbatesi rute sing kasedhiya. Platform quadruped sing kompak bisa navigasi liwat sawetara spasi kasebut tanpa mbutuhake permukaan nyopir sing rata.
| Kondisi Terrain | Tantangan kanggo Platform Mobile Konvensional | Kaluwihan Desain Quadruped |
|---|---|---|
| Langkah-langkah | Owah-owahan vertikal bisa ngganggu kontak roda lan gerakan maju | Sikil individu bisa diangkat lan dipanggonke ing dhuwur sing beda |
| Lereng tajem | Suda traksi lan pangaturan awak sing winates bisa mengaruhi gerakan | Posisi sikil lan postur awak bisa diatur sajrone gerakan |
| reruntuhan | Permukaan kontak sing ora teratur bisa nggawe gerakan roda ora stabil | Penempatan sikil individu menehi pilihan luwih akeh kanggo negosiasi alangan |
| Lemah Lendhut | Roda utawa traksi trek bisa beda-beda ing lumahing alus | Penempatan sikil bisa adaptasi karo kahanan kontak sing ganti |
| Gaps lan Gullies | Sistem roda bisa uga mbutuhake jembatan utawa nyimpang | Gerakan sikil bisa njelajah utawa liwat fitur terrain sing dipilih |
Imbangan penting kaya gerakan
Bisa pindhah liwat terrain angel ora cukup. Platform kasebut kudu njaga keseimbangan nalika nggawa sensor lan peralatan. Owah-owahan dadakan ing dhuwur lemah bisa mengaruhi pusat gravitasi lan distribusi beban robot.
Mulane sistem kontrol kudu koordinasi gait, postur, umpan balik sensor, lan kacepetan gerakan. Fungsi anti-goyang lan anti-tip bisa mbantu njaga operasi sing stabil ing amplop operasi sing ditetepake.
Iki penting banget nalika robot nggawa kamera utawa peralatan pangukuran. Gerakan sing gedhe banget bisa nyuda kualitas data sing diklumpukake sanajan robot kasebut tetep jejeg.
Apa Fungsi Otonom Ngapikake Operasi Industri?
Robotika industri dadi luwih migunani nalika platform bisa nindakake tugas sing bisa diulang tanpa mbutuhake setir manual sing tetep. Fungsi otonom bisa nyuda beban kerja operator nalika nggawe gerakan lan pengumpulan data luwih terstruktur.
Platform quadruped modern bisa nggabungake persepsi lingkungan, posisi, perencanaan rute, panyegahan alangan, eksekusi tugas, lan rekaman data. Tingkat otonomi gumantung marang arsitektur robot, sensor, piranti lunak, kahanan komunikasi, lan lingkungan operasi.
Persepsi lingkungan
Sadurunge robot seluler bisa navigasi kanthi otonom, butuh informasi babagan lingkungan sekitar. Sensor bisa ngenali alangan, owah-owahan ing terrain, mbukak rute, lan fitur cocog liyane.
Data persepsi banjur digunakake dening sistem navigasi kanggo nemtokake cara robot kudu obah. Ing lingkungan sing ganti, proses iki bisa uga kudu terus-terusan tinimbang adhedhasar peta sing tetep.
Perencanaan dalan lan nyegah alangan
Perencanaan dalan nemtokake cara robot bisa lelungan ing antarane titik sing ditemtokake. Panyegahan alangan mbantu nyetel nalika obyek ngalangi rute sing direncanakake utawa nalika kahanan lingkungan ganti.
Kanggo inspeksi industri, iki bisa ndhukung rute sing bisa diulang ing sekitar peralatan, liwat fasilitas, utawa ing antarane titik inspeksi sing wis ditemtokake. Operator bisa luwih fokus ing asil pamriksa tinimbang ngontrol saben gerakan kanthi manual.
Jadwal tugas lan pengumpulan data
Rutin inspeksi otonom bisa nggabungake gerakan karo sensing. Robot bisa lelungan menyang lokasi sing ditemtokake, ngumpulake gambar utawa maca sensor, ngrekam asil, banjur nerusake menyang lokasi sabanjure.
Iki nggawe alur kerja digital ing ngendi gerakan robot lan informasi sing diklumpukake disambungake. Tinimbang mung ngasilake stream video, sistem kasebut bisa nggawe rekaman asil pamriksa sing terstruktur.
Ngerti
Sensor ngumpulake informasi babagan terrain, alangan, peralatan, lan kahanan lingkungan.
Rencana
Sistem navigasi nemtokake rute sing cocog miturut papan sing kasedhiya lan syarat tugas.
Tumindak
Sikil lan sistem kontrol koordinasi gerakan nalika adaptasi karo owah-owahan ing lingkungan.
Rekam
Gambar inspeksi, pangukuran sensor, lan informasi operasi bisa disimpen kanggo analisis luwih lanjut.
Otonomi kudu cocog karo lingkungan
Operasi otonom ora ateges saben lingkungan industri kudu ora dijaga. Sawetara lingkungan mbutuhake pengawasan sing ditemtokake, intervensi remot, utawa konfirmasi operator sadurunge tugas tartamtu.
Pendekatan sing luwih praktis yaiku kanggo ngenali bagean saka alur kerja sing bisa diotomatisasi kanthi andal lan ing ngendi pengambilan keputusan manungsa tetep migunani. Navigasi, pangumpulan data bola-bali, lan eksekusi rute rutin minangka calon sing kuat kanggo otomatisasi, dene temuan sing ora biasa mbutuhake penilaian manungsa tambahan.
Apa Peran sing Dimainake dening Multi-Sensor Persepsi?
Persepsi menehi robot seluler informasi sing dibutuhake kanggo mangerteni lingkungane lan nindakake tugas khusus aplikasi. Sensor siji arang nyedhiyakake kabeh jinis informasi sing dibutuhake kanggo operasi industri.
Kamera visual bisa nyedhiyakake gambar sing rinci. Sensor termal bisa mbukak beda suhu. Sensor jarak bisa mbantu robot ngerti geometri lingkungan. Sensor liyane bisa ndhukung lokalisasi, pangukuran lingkungan, utawa inspeksi khusus peralatan.
Panginderaan visual
Kamera definisi dhuwur bisa njupuk gambar lan video kanggo pengamatan peralatan, pamriksa infrastruktur, pemantauan fasilitas, lan dokumentasi. Data visual asring dadi titik wiwitan kanggo mriksa amarga operator bisa langsung mriksa tampilan komponen lan permukaan.
Thermal sensing
Pencitraan termal bisa ngenali variasi suhu sing bisa uga ora katon ing gambar cahya sing katon. Iki bisa migunani kanggo peralatan listrik, mesin, sistem tenaga, lan aset liyane sing pola panas sing ora normal bisa nuduhake kahanan sing mbutuhake evaluasi luwih lanjut.
Persepsi spasial
Informasi jarak lan ambane bisa mbantu robot ngerti alangan, koridor, langkah, lan fitur lingkungan liyane. Iki ndhukung navigasi lan uga bisa nyumbang kanggo pemetaan lan dokumentasi spasial.
| Kategori Sensor | Informasi utami | Potensi Peran Industri |
|---|---|---|
| Kamera Cahya Katon | Gambar lan video | Inspeksi visual, dokumentasi, observasi peralatan |
| Kamera termal | Pola suhu | Pemeriksaa kondisi termal lan identifikasi panas sing ora normal |
| Sensor ambane utawa Range | Jarak lan hubungan spasial | Navigasi, nyegah alangan, lan pemetaan lingkungan |
| Sensor Lingkungan | Pangukuran lingkungan sing ditemtokake | Pemantauan situs lan pengumpulan data khusus aplikasi |
Napa sensor fusi penting
Fusi sensor nggabungake informasi saka sumber sensing sing beda kanggo nggawe perwakilan lingkungan sing luwih lengkap. Kamera bisa ngerteni tampilan obyek, dene sensor ambane nyedhiyakake jarak lan posisi.
Informasi termal banjur bisa nambah lapisan liyane kanthi nuduhake manawa obyek kasebut duwe pola suhu sing ora biasa. Nggabungake sumber kasebut bisa nggawe pamriksa lan pandhu arah luwih informatif tinimbang mung ngandelake siji sensor.
Pilihan payload gumantung saka tugas
Sensor liyane ora ateges sistem sing luwih apik. Saben komponen tambahan nambah bobot, syarat daya, watesan sing dipasang, panjaluk pangolahan data, lan pertimbangan pangopènan.
Pendekatan sing bener yaiku milih mung informasi sing dibutuhake kanggo tugas sing ditetepake. Platform inspeksi visual bisa uga ora mbutuhake koleksi sensor lingkungan sing akeh, dene proyek pemantauan industri mbutuhake sawetara jinis data kanggo ngasilake asil sing migunani.
Tugas Inspeksi Apa sing Bisa Didhukung Platform Quadruped?
Inspeksi minangka salah sawijining aplikasi industri sing paling praktis kanggo robotika quadruped amarga platform kasebut bisa pindhah menyang lokasi sing bisa uga ora trep kanggo wong utawa angel kanggo mesin roda.
Robot kasebut bisa ngetutake rute sing ditetepake, mandheg ing titik pamriksa, ngumpulake gambar utawa data sensor, lan bali informasi kasebut menyang sistem analisis. Iki nggawe alur kerja inspeksi sing bisa diulang sing bisa dijadwalake miturut syarat operasi fasilitas.
Inspeksi pabrik lan bengkel
Ing lingkungan manufaktur, peralatan asring disebarake ing fasilitas gedhe. Sawetara wilayah bisa munggah, sempit, utawa dipisahake kanthi owah-owahan tingkat lantai.
Platform quadruped bisa navigasi bagean sing dipilih saka fasilitas kasebut lan ngumpulake informasi visual saka mesin, pipa, lemari listrik, area struktural, lan aset sing ditetepake liyane.
Ngawasi daya lan peralatan
Sensor termal lan visual bisa digabungake kanggo inspeksi peralatan sing ana bedane suhu. Robot bisa ngumpulake gambar ing lokasi sing wis ditemtokake lan mbandhingake asil saiki karo cathetan sejarah.
Inspeksi terowongan lan wilayah terkurung
Terowongan, koridor pipa, lan wilayah sempit liyane bisa menehi tantangan akses. Robot seluler sing kompak bisa mlebu ruangan kasebut nalika nggawa kamera, lampu, utawa sensor liyane sing cocog kanggo tugas inspeksi.
Observasi infrastruktur
Aset infrastruktur asring mbutuhake inspeksi bola-bali ing wilayah sing padha. Rute robot sing bisa diulang bisa mbantu nggawe standarisasi koleksi gambar lan menehi urutan operasi sing konsisten.
- Pemeriksaan rutin:Tindakake rute sing wis ditemtokake lan ngumpulake data visual utawa sensor sing bola-bali.
- Monitoring peralatan:Gabungke informasi visual lan termal kanggo penilaian kondisi.
- Observasi struktural:Jupuk gambar permukaan sing dipilih, sambungan, pipa, lan aset fisik liyane.
- Dokumentasi data:Mbangun cathetan pengawasan wektu-prangko kanggo comparison mengko lan analisis.
Kauntungan inspeksiOtomatisasi sing paling migunani ora mung ngganti rute inspeksi mlaku. Iki nggawe siklus sing bisa diulang ing ngendi gerakan, sensing, rekaman data, lan analisis mengko disambungake.
Data inspeksi kudu disusun
Koleksi gambar sing akeh ora migunani kanthi otomatis. Sistem kasebut kudu nggandhengake data karo lokasi, peralatan, rute, utawa titik inspeksi tartamtu supaya operator bisa ngerti saka ngendi saben pengamatan.
Nalika sistem inspeksi robot digabungake karo piranti lunak sing cocog, informasi sing diasilake bisa ndhukung analisis tren, perencanaan pangopènan, lan inspeksi tindak lanjut. Alur kerja sing tepat gumantung saka fasilitas lan informasi sing dibutuhake.
Apa sing bisa ditambahake karo peralatan modular menyang platform?
Modularitas ngidini siji platform robot kanggo ndhukung macem-macem tugas kanthi ngganti utawa nambah peralatan. Iki migunani utamane ing lingkungan industri sing mbutuhake sawetara jinis inspeksi lan pemantauan.
Peralatan sing bisa uga kalebu kamera cahya sing katon, sistem pencitraan termal, detektor gas, unit cahya, piranti komunikasi, sensor lingkungan, lan modul khusus tugas liyane. Konfigurasi sing tepat gumantung saka kapasitas beban robot, sistem listrik, antarmuka pemasangan, lan kondisi operasi.
peralatan inspeksi
Kamera lan sistem pencitraan termal bisa ngowahi robot dadi platform inspeksi seluler. Kamera visual bisa nyathet kahanan fisik, dene sensor termal bisa menehi informasi tambahan babagan distribusi panas.
peralatan lingkungan
Sensor gas lan lingkungan bisa ngidini robot ngumpulake pangukuran saka wilayah sing ora trep kanggo akses manual. Iki bisa ndhukung alur kerja ngawasi ing fasilitas industri, terowongan, bengkel, lan lingkungan sing ditemtokake liyane.
Lampu lan peralatan komunikasi
Modul cahya bisa nambah kualitas gambar ing wilayah peteng lan ndhukung operasi ing lokasi karo cahya winates. Peralatan komunikasi bisa ngidini operator ngganti informasi karo personel ing wilayah operasi.
Modul Visual Njupuk gambar lan video kanggo inspeksi visual, dokumentasi, lan pengamatan peralatan.
Modul termal Nyedhiyakake informasi sing gegandhengan karo suhu kanggo nglengkapi inspeksi visual konvensional.
Modul Lingkungan Nglumpukake gas, hawa, utawa pangukuran lingkungan liyane sing ditetepake miturut aplikasi kasebut.
Modularitas kudu duwe antarmuka sing ditemtokake
Sistem modular mung praktis nalika peralatan bisa diinstal tanpa nggawe masalah kompatibilitas sing ora perlu. Titik pemasangan, sambungan listrik, antarmuka data, dimensi fisik, lan watesan bobot kudu ditetepake kanthi jelas.
Antarmuka standar bisa nyederhanakake owah-owahan ing antarane konfigurasi peralatan. Ing wektu sing padha, proyek khusus bisa uga mbutuhake kurung, omah, utawa pengaturan daya khusus nalika antarmuka standar ora cocog karo syarat aplikasi.
Daya lan bobot kudu dianggep bebarengan
Saben modul sing ditambahake ngganti konfigurasi operasi lengkap. Sensor sing luwih abot nambah beban sing digawa dening sikil lan sistem propulsi. Elektronik tambahan bisa nambah konsumsi listrik. Omah sing luwih gedhe bisa mengaruhi pusat gravitasi utawa mbatesi gerakan robot.
Mulane, desain modular paling apik yen robot wis dikembangake kanthi perhatian sing cukup kanggo hubungan mekanik lan listrik antarane platform dhasar lan peralatan.
Apa Kahanan Apa Platform Dirancang?
Lingkungan industri beda-beda sacara signifikan. Lantai bengkel menehi tantangan sing beda-beda saka area konstruksi ruangan, nalika trowongan ngenalake kendala sing beda saka situs industri sing mbukak.
Sadurunge milih utawa ngembangake platform robot, kahanan lingkungan kudu ditetepake kanthi jelas. Kahanan kasebut mengaruhi struktur, sensor, algoritma gerakan, sealing, prilaku baterei, lan syarat pangopènan.
Udan lan kelembapan
Lingkungan njaba bisa nyedhiyakake peralatan robot kanggo udan, cipratan banyu, lan kelembapan sing dhuwur. Tingkat perlindungan sing cocog gumantung saka desain platform lan lingkungan operasi sing dituju.
Kelembapan uga bisa mengaruhi sensor lan konektor. Kanggo operasi ruangan sing bola-bali, komponen kasebut kudu dianggep sajrone desain mekanik lan listrik tinimbang dianggep minangka rincian sekunder.
Bahan bledug lan longgar
Situs industri bisa ngemot bledug, pasir, lebu, utawa partikel liyane. Bahan kasebut bisa mlebu mekanisme obah utawa mengaruhi visibilitas sensor.
Proteksi, prosedur reresik, akses pangopènan, lan pilihan komponen kudu nggambarake kahanan situs sing nyata.
Suhu
Kinerja baterei, elektronik, sensor, lan bahan mekanik bisa nanggapi owah-owahan suhu kanthi beda. Platform sing dimaksudake kanggo kondisi suhu sing amba kudu dievaluasi nglawan kisaran nyata sing dikarepake sajrone operasi.
Getaran lan impact
Gerakan sikil nggawe gerakan mekanik sing bola-bali, dene medan sing kasar bisa nggawe guncangan tambahan. Sensor sensitif lan peralatan elektronik mula mbutuhake pemasangan lan perlindungan sing cocog.
| Faktor Lingkungan | Efek Potensial | Pertimbangan Desain |
|---|---|---|
| Kelembapan | Bisa mengaruhi konektor, elektronik, lan sensor | Prosedur pangopènan, sealing, lan pangopènan sing cocog |
| bledug | Bisa mlebu wilayah mekanik utawa elektronik | Proteksi, akses reresik, lan pilihan komponen sing cocog |
| Suhu | Bisa pengaruh baterei lan prilaku elektronik | Range operasi sing ditemtokake lan evaluasi lingkungan sing relevan |
| Getaran | Bisa mengaruhi data sensor lan komponen mekanik | Pemasangan sing cocog, desain struktur, lan evaluasi geter |
| Dampak | Bisa kaku sikil, housing, gunung, lan elektronik | Proteksi lan validasi struktural ing kahanan sing ditemtokake |
Lingkungan nemtokake konfigurasi sing bener
Ora ana konfigurasi universal sing cocog kanggo saben situs industri. Lingkungan operasi kudu didokumentasikake sadurunge robot dipilih.
Informasi sing migunani bisa kalebu operasi njero ruangan utawa ruangan, jinis permukaan, sawetara suhu, anané bledug utawa kelembapan, jembar koridor, dimensi tangga, alangan sing dikarepake, muatan sing dibutuhake, lan kahanan komunikasi.
Kepiye Robot Quadruped Bisa Ngurangi Eksposur menyang Wilayah Kerja sing angel?
Salah sawijining aplikasi penting robotika industri yaiku nyuda kabutuhan wong mlebu ing lokasi sing angel diakses, ora kepenak, utawa ora cocog kanggo pemeriksaan manual rutin.
Robot seluler bisa nggawa kamera lan sensor menyang wilayah sing ditemtokake nalika operator tetep ing posisi kontrol sing luwih trep. Iki bisa ndhukung pamriksa lan pangumpulan data tanpa mbutuhake personel kanggo ngetutake saben rute inspeksi kanthi fisik.
Ngurangi paparan rutin
Sawetara tugas industri kalebu gerakan bola-bali liwat lingkungan panas, bledug, teles, rame, sempit, utawa angel. Nggunakake platform seluler kanggo nglumpukake data rutin bisa nyuda frekuensi personel kudu mlebu ing wilayah kasebut.
Robot ora ngilangi kabeh syarat kanggo campur tangan manungsa. Pangopènan, temuan sing ora biasa, ndandani, lan tugas ing njaba kemampuan robot bisa uga mbutuhake personel sing dilatih. Tujuane kanggo mindhah kegiatan inspeksi lan ngawasi sing cocog menyang model operasi sing luwih dikontrol.
Observasi lan komunikasi jarak jauh
Modul kamera lan komunikasi bisa menehi informasi marang operator saka lapangan tanpa kudu ngadeg ing jejere peralatan sing dipriksa.
Kanggo tim pangopènan, iki bisa migunani nalika mriksa awal. Robot bisa ngumpulake informasi visual luwih dhisik, ngidini para teknisi nemtokake jinis karya tindak lanjut apa sing dibutuhake sadurunge mlebu ing wilayah kasebut.
Pengurangan risiko gumantung saka desain sistem
Robot ora otomatis aman mung amarga adoh. Sistem lengkap mbutuhake pandhu arah sing cocog, nyegah alangan, komunikasi, prosedur darurat, praktik pangopènan, lan watesan operasi.
Robot kasebut kudu dianggep minangka alat teknik kanthi kapabilitas sing ditemtokake tinimbang minangka panggantos universal kanggo karya manungsa.
- Nemtokake tugas sing bisa ditindakake kanthi jarak jauh.
- Netepake wates operasi sing aman kanggo robot.
- Nyedhiyakake komunikasi sing cocog lan fungsi kontrol darurat.
- Njaga sensor lan komponen mekanik miturut kondisi operasi.
- Tansah campur tangan manungsa kasedhiya kanggo kahanan ngluwihi kapabilitas ditetepake robot.
Kepiye Peralatan lan Sensor Digabungake?
Integrasi peralatan nemtokake manawa robot bisa nindakake tugas sing dikarepake tanpa ngrusak mobilitas, keseimbangan, kasedhiyan daya, utawa kualitas data. Sensor sing bisa digunakake kanthi apik ing bangku bisa uga mbutuhake struktur pemasangan sing beda yen wis dipasang ing platform quadruped sing obah.
Pemasangan mekanik
Titik pemasangan kudu ndhukung peralatan kanthi aman nalika njaga akses sing cukup kanggo instalasi lan pangopènan. Lokasi peralatan uga penting amarga bisa mengaruhi pusat gravitasi lan gerakan robot.
Kanggo kamera lan sensor sing mbutuhake tampilan sing stabil, sistem pemasangan uga kudu nimbang gerakan lan geter. Peralatan kasebut mbutuhake tampilan sing cocog tanpa ngganggu sikil robot utawa komponen liyane.
Integrasi listrik
Saben modul sing ditambahake nggawe syarat listrik. Kamera, sistem termal, modul komputasi, lampu, peralatan komunikasi, lan sensor lingkungan bisa uga duwe syarat voltase lan arus sing beda.
Arsitektur daya kudu nampung beban kasebut nalika njaga kompatibilitas karo baterei robot lan elektronik kontrol.
Integrasi data
Sistem robot modern bisa ngasilake akeh gambar, sensor, lan data navigasi. Sistem kudu nemtokake cara informasi dikumpulake, dikirim, disimpen, lan diproses.
Kanggo aplikasi inspeksi, data saenipun kudu tetep nyambung menyang informasi lokasi lan wektu supaya analisis mengko bisa ngenali persis ing ngendi pengamatan tartamtu dikumpulake.
| Area Integrasi | Pitakonan Kunci | Potensi Dampak |
|---|---|---|
| Bobot | Apa robot bisa nggawa paket peralatan lengkap? | Ngaruhi mobilitas, keseimbangan, lan beban mekanik |
| posisi | Ing endi peralatan kudu dipasang? | Bisa mengaruhi pusat gravitasi, bidang pandang, lan gerakan |
| daya | Apa input listrik sing dibutuhake? | Ngganti syarat baterei lan manajemen daya |
| data | Kepiye informasi bakal dikirim utawa disimpen? | Nemtokake arsitektur komunikasi lan pangolahan |
| Pangopènan | Apa modul bisa diakses lan diganti? | Ngaruhi serviceability lan operasi terus-terusan |
Integrasi kudu direncanakake sadurunge nyebarake
Perencanaan awal bisa nyegah masalah kayata sensor sing diblokir, konektor sing ora bisa diakses, kapasitas baterei sing ora cukup, utawa peralatan sing ora stabil.
Informasi teknis sing migunani kalebu dimensi peralatan, bobot, konsumsi daya, spesifikasi konektor, antarmuka komunikasi, syarat pemasangan, suhu operasi, lan paparan lingkungan sing dikarepake.
Sawise paramèter kasebut dikenal, platform robot bisa dievaluasi minangka sistem lengkap tinimbang minangka robot dhasar kanthi peralatan ditambahake.
Apa sing kudu Dievaluasi Para Pembeli Sadurunge Milih Platform?
Milih robot quadruped kudu diwiwiti kanthi aplikasi tinimbang karo tampilan utawa nomer kinerja siji. Platform sing maju kanthi teknis bisa uga ora cocog yen ora bisa navigasi ing medan sing dibutuhake, nggawa peralatan sing dibutuhake, bisa digunakake ing kahanan sing dikarepake, utawa nyedhiyakake data sing dibutuhake.
Mulai karo lingkungan
Dokumentasi permukaan, lereng, tangga, koridor, alangan, suhu, kelembapan, bledug, lan karakteristik lingkungan liyane. Faktor kasebut nemtokake jinis mobilitas lan perlindungan sing dibutuhake platform kasebut.
Netepake tugas operasi
Ngenali apa robot bakal nindakake inspeksi, ngawasi, ngumpulake data, transportasi, pengamatan peralatan, utawa fungsi liyane sing ditetepake. Tugas nemtokake peralatan sing kudu diinstal.
Evaluasi mobilitas
Deleng luwih saka kemampuan kanggo mlaku. Coba climbing undhak-undhakan, penanganan slope, rembugan alangan, stabilitas, kacepetan gerakan, kemampuan ngowahi, lan kinerja ing kahanan lumahing nyata samesthine ing situs.
Priksa kapasitas muatan lan integrasi
Paket peralatan lengkap kudu dievaluasi, kalebu kamera, sensor, piranti komunikasi, struktur pemasangan, baterei, lan aksesoris liyane.
Priksa fungsi otonom
Nemtokake apa sistem bisa ndhukung perencanaan rute, panyegahan alangan, posisi, pengumpulan data otomatis, jadwal tugas, lan pemantauan jarak jauh ing tingkat sing dibutuhake proyek.
- terrain:Apa lumahing, undhak-undhakan, lereng, lan alangan sing kudu dirembug robot?
- tugas:Tindakan utawa informasi fisik apa sing kudu diwenehake robot?
- Muatan:Peralatan apa sing kudu digawa lan pira bobote?
- daya:Apa panjaluk listrik gabungan saka platform lan peralatan sing dipasang?
- Otonomi:Bagean alur kerja operasi sing mbutuhake eksekusi otomatis?
- Lingkungan:Apa kahanan suhu, bledug, kelembapan, getaran, utawa dampak sing dikarepake?
- Pangopènan:Kepiye sensor, baterei, sikil, lan komponen liyane bakal dipriksa lan dilayani?
Prinsip pilihanPlatform sing paling apik ora mesthi sing duwe lembar spesifikasi paling dawa. Iki minangka karakteristik mobilitas, pangrasa, daya, integrasi peralatan, otonomi, lan pangopènan sing cocog karo lingkungan operasi sing nyata.
Kaya Apa Proses Penyebaran Terstruktur?
Proses penyebaran terstruktur mbantu ngowahi konsep robotika umum dadi sistem operasi kanthi syarat teknis sing jelas. Iki penting banget kanggo aplikasi industri amarga robot kudu nggarap lingkungan, peralatan, prosedur, lan sistem data sing ana.
- Nemtokake skenario operasi:Rekam tata letak situs, terrain, kahanan lingkungan, rute operasi, lan tugas target.
- Ngenali peralatan sing dibutuhake:Temtokake kamera, sensor termal, piranti lingkungan, unit cahya, utawa modul komunikasi sing dibutuhake.
- Nggawe parameter sistem:Konfirmasi bobot, dimensi, syarat daya, antarmuka data, posisi pemasangan, lan akses pangopènan.
- Nggawe rute operasi:Netepake wilayah, checkpoints, jalur navigasi, lan urutan pamriksa sing dibutuhake dening aplikasi.
- Validasi mobilitas:Evaluasi gerakan ing terrain nyata, kalebu undhak-undhakan, lereng, alangan, lan lumahing transisi.
- Validasi peralatan:Priksa kualitas gambar, maca sensor, komunikasi, lan stabilitas peralatan sajrone gerakan.
- Nggawe prosedur operasi:Netepake pangisian daya, pangopènan, review data, intervensi, lan prosedur darurat.
Pengujian situs penting
Tes laboratorium ora bisa ngasilake saben karakteristik fasilitas nyata. Robot kasebut kudu dievaluasi miturut kahanan operasi sing representatif nalika praktis.
Pengujian situs bisa mbukak rincian sing angel diidentifikasi sajrone pangembangan umum. Koridor bisa uga luwih sempit tinimbang sing dikarepake. Tangga bisa duwe dhuwur sing ora biasa. Lumahing tartamtu bisa nyedhiyakake kurang traksi. Kahanan cahya bisa nyuda kinerja kamera.
Temuan kasebut banjur bisa digunakake kanggo nyetel perencanaan rute, penempatan peralatan, konfigurasi sensor, utawa prosedur operasi.
Alur kerja data kudu dirancang karo robot
Otomatisasi inspeksi ngasilake nilai mung nalika informasi sing diklumpukake bisa digunakake. Sistem sing migunani kudu nemtokake cara nyimpen gambar lan maca sensor, kepriye digandhengake karo lokasi, kepiye kelainan diidentifikasi, lan kepiye operator mriksa asil kasebut.
Kanggo mriksa bola-bali, cathetan sejarah uga bisa dadi basis kanggo mbandhingake. Robot bisa ngumpulake data nggunakake rute lan sudut pandang sing padha, nggawe owah-owahan luwih gampang diidentifikasi saka wektu.
Pangopènan kudu dadi bagéan saka panyebaran
Robot seluler ngemot komponen mekanik lan elektronik sing ngalami gerakan bola-bali. Sikil, sendi, motor, sensor, konektor, baterei, lan omah protèktif kabeh mbutuhake pangopènan sing cocog.
Pemriksaan rutin kudu dilebokake ing rencana operasi wiwit wiwitan. Akses gampang menyang komponen utama lan prosedur panggantos sing jelas bisa nggawe operasi jangka panjang luwih praktis.
Apa Arah Masa Depan Robotika Quadruped Industri?
Pangembangan robotika quadruped industri maju menyang otonomi sing luwih gedhe, kesadaran lingkungan sing luwih apik, integrasi peralatan sing luwih kuat, lan piranti lunak khusus aplikasi liyane. Arah pusat ora mung nggawe robot lumaku luwih apik, nanging bisa nindakake alur kerja operasi lengkap kanthi intervensi manual sing kurang.
Operasi sing luwih cerdas
Robot tambah akeh samesthine kanggo nggabungake persepsi lan gerakan tinimbang nganggep minangka fungsi sing kapisah. Platform bisa nggunakake informasi lingkungan kanggo mutusake ngendi arep pindhah, carane supaya alangan, lan ngendi kanggo nindakake tugas.
Iki nggawe hubungan sing luwih cedhak antarane robot fisik lan piranti lunak sing ngontrol. Asilé bisa dadi gerakan sing luwih adaptif ing lingkungan sing ora bisa diwakili kanthi rute sing tetep.
Pemriksaan sing luwih cerdas
Nalika kamera lan sensor ngumpulake informasi liyane, analisis otomatis dadi tambah migunani. Pangenalan basis AI bisa mbantu ngenali kahanan visual sing wis ditemtokake, ngatur gambar inspeksi, lan nyorot area sing pantes ditinjau tambahan.
Contone, sistem bisa dirancang kanggo ngenali anomali peralatan sing dipilih, owah-owahan permukaan, utawa kondisi liyane sing ditetepake dening aplikasi. Operator manungsa banjur bisa fokus ing verifikasi lan nggawe keputusan tinimbang mriksa saben gambar kanthi perhatian sing padha.
Modularitas sing luwih gedhe
Platform industri mbesuk bakal ndhukung kombinasi peralatan sing luwih jembar. Basis robot siji bisa nampung sensor inspeksi sing beda, modul lingkungan, peralatan komunikasi, utawa piranti khusus tugas.
Iki mbutuhake antarmuka mekanik lan listrik sing luwih standar nalika isih ngidini kustomisasi ing ngendi proyek khusus mbutuhake.
Integrasi karo sistem informasi industri
Tahap sabanjure robotika industri bisa uga nyambungake operasi fisik karo sistem manajemen digital. Informasi sing digawe robot bisa digabung karo cathetan peralatan, jadwal pangopènan, peta, riwayat inspeksi, lan data digital liyane.
Iki ngidini robot dadi bagean saka alur kerja industri sing luwih gedhe tinimbang bisa digunakake minangka mesin terisolasi.
Otonomi sing luwih dhuwur Tugas liyane bisa ditindakake liwat navigasi otonom, perencanaan rute, panyegahan alangan, lan operasi sing dijadwalake.
Persepsi sing luwih apik Multiple sensor lan analisis cerdas bisa nyedhiyani informasi sugih bab peralatan lan sakcedhake.
Integrasi sing luwih jero Platform robot bisa nyambungake mobilitas, sensor, daya, data, lan piranti lunak industri menyang alur kerja operasi sing luwih lengkap.
Saka mesin seluler nganti platform operasi cerdas
Nilai jangka panjang robotika quadruped dumunung ing kombinasi mobilitas fisik lan intelijen digital. Robot sing bisa mlaku ngliwati medan sing angel nyedhiyakake akses fisik. Sensor menehi informasi. Kontrol otonom nyedhiyakake pengulangan. Analisis basis AI bisa mbantu napsirake data sing diklumpukake. Piranti lunak industri nyambungake asil kasebut karo alur kerja sing luwih akeh.
Saben kabisan kasebut migunani kanthi mandiri, nanging kombinasi kasebut nggawe platform sing luwih apik. Sing luwih rapet digabungake, luwih akeh aplikasi sing bisa didhukung tanpa ngrancang ulang kabeh sistem kanggo saben tugas anyar.
Prinsip sing ngadhepi masa depanArah robotika quadruped industri menyang sistem berorientasi tugas sing nggabungake mobilitas, persepsi, operasi otonom, peralatan modular, lan intelijen data ing siji platform sing terkoordinasi.
Pitakonan sing Sering Ditakoni
Apa robot quadruped industri?
Iku platform robot seluler papat sikil sing dirancang kanggo tugas profesional kayata inspeksi, ngawasi, ngumpulake data, lan operasi ing lingkungan ing ngendi robot rodha konvensional bisa uga angel navigasi.
Kenapa robot quadruped cocok kanggo medan sing ora rata?
Papat sikil sing dikontrol individu nyedhiyakake luwih akeh pilihan kanggo posisi sikil lan postur awak. Iki bisa mbantu platform negosiasi undhak-undhakan, lereng, jurang, permukaan sing longgar, lan owah-owahan liyane ing terrain ing kemampuan operasi sing ditemtokake.
Apa robot quadruped bisa digunakake kanthi otomatis?
ya wis. Gumantung saka arsitektur sistem, fungsi otonom bisa kalebu persepsi lingkungan, posisi, perencanaan rute, panyegahan alangan, eksekusi tugas, lan pengumpulan data. Tingkat otonomi sing cocog gumantung marang aplikasi lan lingkungan.
Apa sensor sing bisa diinstal ing platform quadruped?
Peralatan sing bisa uga kalebu kamera cahya sing katon, sistem pencitraan termal, sensor kedalaman utawa jarak, piranti ngawasi lingkungan, sistem cahya, modul komunikasi, lan peralatan khusus tugas liyane. Konfigurasi pas gumantung ing platform lan aplikasi.
Apa robot quadruped bisa digunakake kanggo inspeksi industri?
ya wis. Bisa ndhukung pamriksa rutin fasilitas industri, peralatan, infrastruktur, terowongan, bengkel, lan wilayah liyane kanthi ngetutake rute sing ditetepake lan ngumpulake data visual, termal, utawa sensor liyane.
Apa pencitraan termal bisa digabung karo robot?
ya wis. Pencitraan termal bisa digunakake bebarengan karo kamera konvensional nalika beda suhu cocog karo tugas inspeksi. Sensor, posisi pemasangan, syarat daya, lan antarmuka data kudu dievaluasi minangka bagean saka sistem lengkap.
Apa peralatan tambahan bisa ditambahake menyang robot?
Akeh platform profesional sing bisa ndhukung peralatan modular, yen komponen sing ditambahake tetep ing watesan mekanik, listrik, bobot, lan antarmuka sing ditetepake. Kurung khusus utawa komponen integrasi liyane bisa uga dibutuhake kanggo konfigurasi khusus.
Apa sing kudu dipikirake sadurunge milih platform?
Faktor penting kalebu syarat terrain, tangga lan lereng, lingkungan operasi, bobot muatan, syarat sensor, panjaluk daya, fungsi otonom, alur kerja data, akses pangopènan, lan kahanan komunikasi.
Apa platform sing padha bisa ndhukung aplikasi sing beda-beda?
ya wis. Desain modular bisa ngidini macem-macem sensor lan peralatan dipasang kanggo inspeksi, ngawasi, pangukuran lingkungan, utawa tugas industri liyane. Konfigurasi sing kasedhiya gumantung marang arsitektur robot lan syarat peralatan.
Kepiye data inspeksi bisa digunakake sawise patroli robot?
Gambar sing diklumpukake lan maca sensor bisa digandhengake karo lokasi lan titik pamriksa, banjur dideleng kanggo kondisi sing wis ditemtokake. Cathetan sajarah uga bisa ndhukung perbandingan antarane siklus inspeksi lan mbantu ngatur karya tindak lanjut.
Apa operasi otonom mbusak kabutuhan operator?
Ora mesthi. Otomasi bisa nyuda kontrol manual sing terus-terusan, nanging operator isih dibutuhake kanggo pengawasan, penanganan pengecualian, pangopènan, temuan sing ora biasa, lan tugas ing njaba kemampuan operasi sing ditemtokake robot.
Ing lingkungan apa robot quadruped industri bisa digunakake?
Aplikasi potensial kalebu pabrik, bengkel, terowongan, fasilitas industri, situs infrastruktur, area njaba sing ora rata, lan lokasi liyane sing mbutuhake pemeriksaan seluler utawa pengumpulan data. Kesesuaian nyata gumantung ing kahanan lingkungan lan spesifikasi platform.
Ngrembug Proyek Robotika Quadruped
Nuduhake kahanan terrain, tugas inspeksi, syarat peralatan, bobot muatan, lingkungan operasi, utawa fungsi otonom sing dibutuhake kanggo aplikasi sampeyan.
hubungi kita kanggo ngrembug syarat project